
双稳态折纸机器人靠磁场完成五种动作
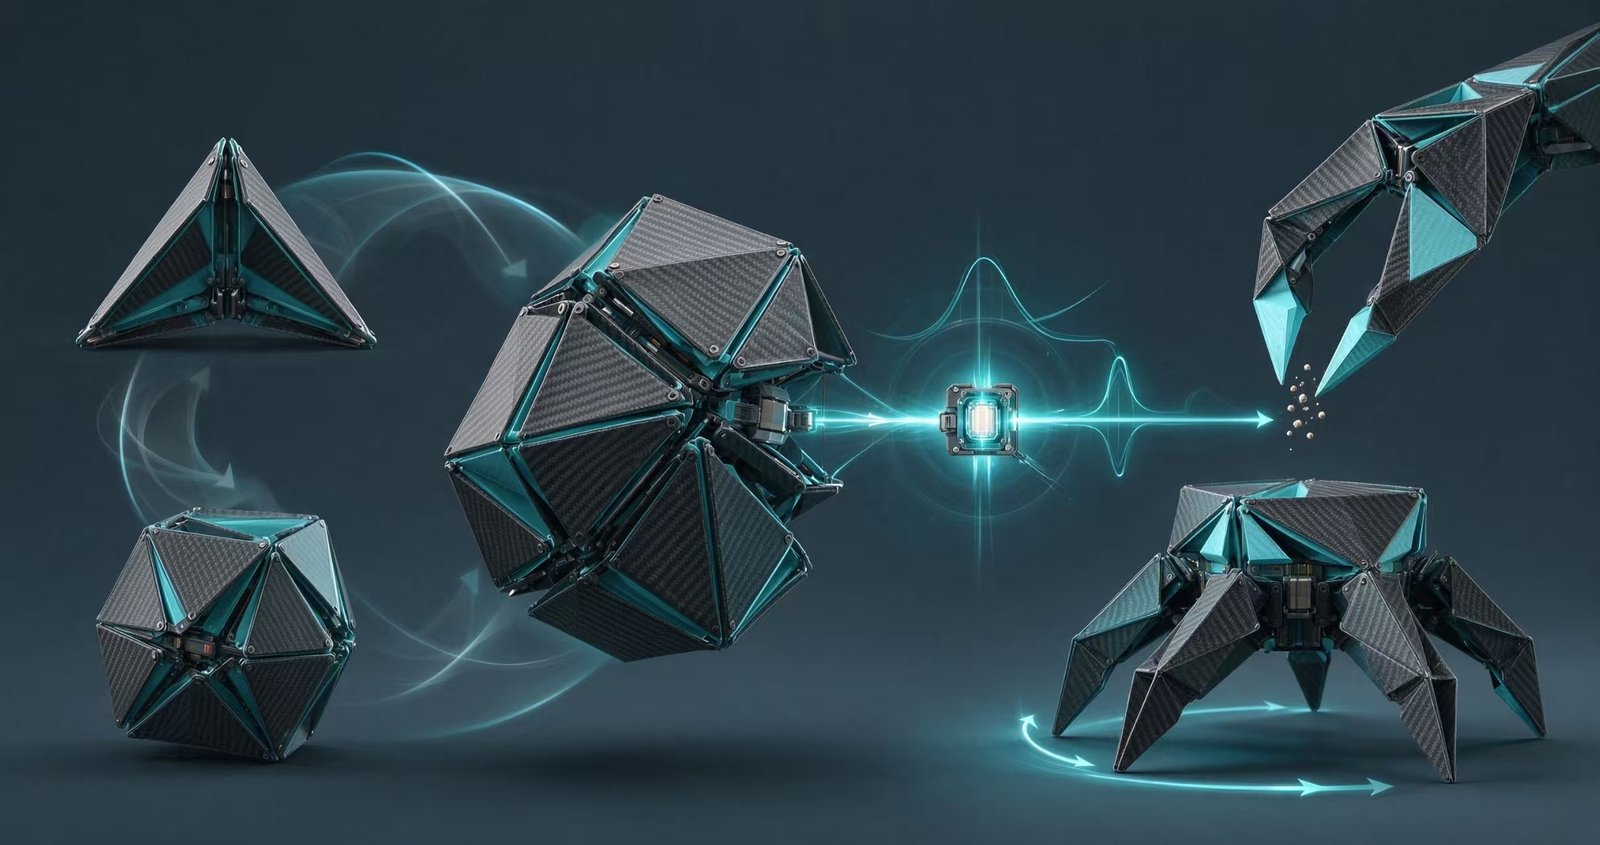
毫米级的机器人要在人体里跑,靠的不是更强的马达,而是更聪明的结构。11月17日,武汉市科技创新局发布消息,武汉大学集成电路学院、工业科学研究院李洋教授团队在《自然·通讯》发表成果,设计出一种双稳态折纸机器人,用非均匀磁场驱动,可完成爬行、转向、翻滚、跳跃与抓取五种动作。
传统磁控机器人依赖精密的磁场控制设备,工作空间有限,想让它做个复杂动作,往往要调动多组线圈精确配合,设备成本和操作难度都下不来。论文给出的方案用2种稳定形态覆盖了5种动作,线圈数量可以少配。
让结构分担一部分控制
团队的做法是把控制权分一部分给结构本身。他们借鉴双稳态折纸的设计思想,给机器人两种稳定形态:小磁场扰动时,机器人在当前形态下柔性变形,实现不同方式的移动;施加脉冲磁场时,机器人迅速切换到另一种稳定形态,完成不同的运动与操作任务。
相当于给机器人准备了两套身体姿态,任务变了就换姿态,不必每个动作都靠外部磁场精确编程。论文题为《非均匀磁场驱动的自适应多模态运动双稳态折纸机器人》,第一作者为博士生黄冲。
这种设计还有一项实用能力,自锁。机器人受磁场驱动闭合后,即使撤去外部磁场,也能保持抓取状态超过1小时,维持阶段省去100%的驱动功耗。在体内作业的场景里,这一点很关键,长时间占用磁场资源既不现实,也会带来额外风险。
抓得住才算有用
实验里,团队用机器人抓取了活体蚕蛹样本,以及球体、方块、四面体等不同形状的物体。即使受到跌落冲击,机器人仍能牢牢夹住目标;抗拖拽测试也通过了。
本站留意到抓取对象的区别,刚性物体考验的是夹持力,活体样本考验的是力控精度,捏不碎又抓得牢,中间可操作的空间很窄,而实验里这两类目标都过了。蚕蛹这类软体样本被抓住而不受伤,说明结构本身具备一定的顺应能力。
论文把应用方向指向医疗检查与微创手术,比如在肠道等复杂环境中做无线检查、取样与操作。这个场景对尺寸、生物相容性与可控性要求都高,现有内镜机器人多靠线缆驱动,磁控方案的优势是不用拖一根线。
离临床还有几道关
李洋团队对成果的表述相对克制,团队表示:“目前这一机器人仍处于实验研究阶段,距离实际医疗应用还有不少挑战。”团队下一步计划改进材料,研究其在人体内复杂流体环境中的运动表现,并结合医学成像与微纳加工技术提升控制能力、缩小尺寸。
这段表述点出的是三道真问题,材料要能在体液里保持折纸结构的力学性能,流体环境里的磁驱动力学模型与空气中完全不同,尺寸缩到亚毫米后制造与成像都是难题。
国内做微纳机器人的团队不少,2026年在《自然》系刊发表结构创新成果的有数项,真正进入临床的还没有。这类项目的产业化融资多在3000万元以内,钱少的直接原因是器械注册周期长。这条路的进度不取决于论文数量,而取决于有没有团队愿意在医疗器械注册的流程里熬上几年。
本文资料来源:武汉市科技创新局官网《武汉大学科研团队在双稳态变体结构及磁控机器人研究中取得新进展》(2026-11-17);武汉大学官网成果介绍;论文“Bistable origami robot for adaptive multimodal motion actuated by nonuniform magnetic fields”,Nature Communications(2026年)