
资本重注触觉传感器 订单已经排到车规线
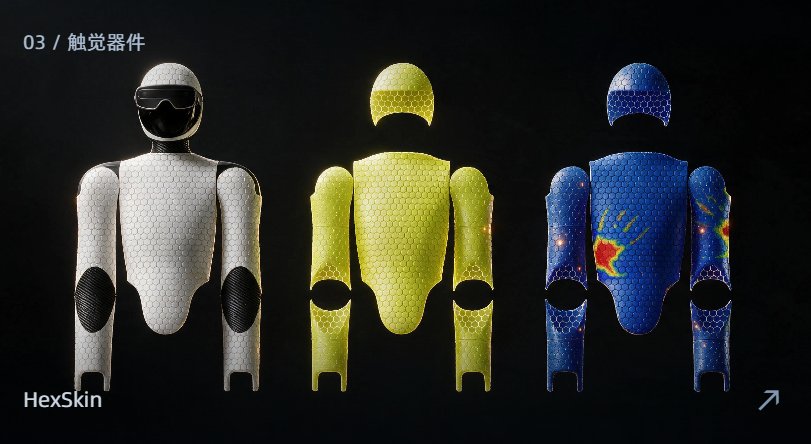
一只机械手要抓住鸡蛋而不捏碎,靠的不是视觉,是接触力的实时反馈。这条被忽视的传感链条,正在成为具身智能融资里最热的一段。
11月9日,猿声科技被报道完成超亿元新一轮融资,五源资本、线性资本、厚雪资本与速腾聚创新进;11月12日,纬钛机器人宣布完成数亿元A轮,中车资本、永鑫方舟联合领投。两家公司的技术起点都指向同一个词:视触觉。
触觉传感器卖到什么程度
猿声科技2025年初成立,CEO侯宁喆是牛津大学机器人触觉方向博士,CTO程逸钧曾任华为高级算法工程师,研发人员占比超过70%。公司的产品线包括TACTA多维触觉传感器、HexSkin柔性电子皮肤、Magic Glove动作与受力采集手套。
它的商业化进度可以量化:年内订单已达数十万颗,产品进入多家头部灵巧手与具身智能客户的批量交付环节,首期规划年产能500万颗的车规级量产线已经落成。速腾聚创与拓普集团同时入股,对应的是传感器规模制造与下游集成两个环节的协同。
纬钛机器人2024年成立,技术源自MIT计算机科学与人工智能实验室,核心是视触觉感知、执行器与数据采集、模型闭环构建,产品面向灵巧手、工业精密装配与多模态机器人场景,已在3C头部客户产线实现规模化交付。
比传感器更缺的是数据
刻行时空做的事情比传感器更底层一些。这家2022年成立的公司不做机器人本体,也不做具身模型,只做具身智能数据的生产、治理与合规交付。它披露的数字是:已搭建200多个场景、600多种任务,启动合同金额超过2亿元、总时长约30万小时的海外真机数据交付,公司披露的表述是“首批逾千小时多本体数据已完成验收”,通过率接近100%。
真机数据的价值来自稀缺性本身。视觉数据可以从互联网上爬,触觉与力控数据只能在真实操作中采集,一套动作要标定受力、位姿、材质反馈,成本和周期都高。谁手里有规模化采集能力,谁就在给模型厂供货。
这门生意的两个风险
第一个风险是客户的集中度。灵巧手与具身智能整机目前都还是小批量出货,传感器厂的订单集中度高,一家客户的产品节奏变化会直接传导到产能利用率。
第二个风险来自技术路线尚未定。视触觉、电容式、压阻式、磁电式各有优劣,哪条路线成为主流还没有答案。押错路线的公司,量产线会变成沉没成本。
从融资节奏看,资本已经先下注了。这一轮赌的是灵巧手在两三年内走向万台级出货,触觉传感器随之从样品变成标准件。
——
本文资料来源:盖世汽车《一周融资速览:思灵机器人完成5亿美元F轮融资》(2026-11-14);腾讯新闻《思灵机器人完成超30亿元融资,英伟达、软银都投了》(2026-11-14);猿声科技、纬钛机器人、刻行时空公开披露信息。
本文基于公开信息整理,仅供行业研究参考,不构成投资建议。