
机器人学一项新技能 从一小时压到一分钟整
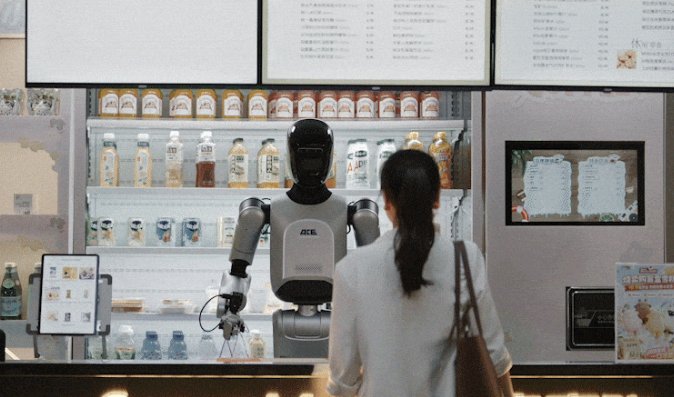
通用大模型能看懂任务,却常常卡在动手这一步。11月17日,上海徐汇的大晓机器人发布技术成果ACE-CaP-0,把机器人精细任务从数小时探索压缩到分钟级执行,240次真机评测中成功221次,综合成功率92.1%。
机器人做一件新任务,传统路径是反复观察、推理、试错。插一个充电器,通用模型可能要摸索一个小时,动作稍有偏差就重来,稳定性跟不上连续作业的要求。
让模型自己决定什么时候求助
ACE-CaP-0 的核心是两套按需机制,一套叫按需示范,模型判断自己搞不定时请求人类示范一次,另一套叫按需仿真,在虚拟环境里先跑实验,验证可行再上真机。
两套机制配合的结果,是探索阶段的成本被摊薄。模型先在仿真里试错,真机只做验证与微调,最后把跑通的策略沉淀为可复用的技能包,实际作业时直接调用,不再重复推理。
这不是把大模型塞进机器人这么简单。技能固化意味着把“会想”和“会做”拆开,想的部分交给大模型,做的部分交给固定策略,延迟和一致性都更可控。
八项任务,221次成功
测试选了八项精细操作,包括插充电器、面包装箱、开瓶盖。固化后的技能最快1分钟完成任务,七项成功率超过90%,插充电器达到100%。
240次真机评测、221次成功,成功率92.1%,失败19次。这个数字放在工业场景里还不足以直接上线,多数产线对节拍与良率的要求在99%以上,但它已经越过了“能演示”与“能重复”之间的分界线。
同一家公司在酒店洗衣场景给出了另一个参照。整套流程从客房取衣、穿越公共区域、开关洗衣机、投放烘干、送回客房,全靠机器人完成;如果每一步都靠模型临场推理,完成一次全新操作约需30分钟,把验证过的操作固化成标准化技能后,同样动作只需18秒,效率提升约97倍。
研发团队把洗衣业务拆成数十项基础动作,组合成十余项高层业务步骤,可适配两百余种现场工况。拆解的颗粒度决定了技能包能覆盖多少变体,这也是工程化的真正工作量所在。
双脑路线的取舍
大晓机器人的技术路线叫双脑协同,通用模型负责任务解析与技能开发,世界模型负责物理环境预判,真机反馈持续驱动技能迭代。这套分工和行业里另一条路线形成对照,后者试图用单一端到端模型包办感知、决策与动作。
两条路线各有代价,端到端模型泛化能力强,但推理成本高、可解释性差,技能固化路线执行快、稳定,代价是每上一个新场景都要重新拆解与训练。ACE-CaP-0 选择后者,说明团队判断短期内产业落地更看重稳定交付。
行业竞争的重心正在从“模型多聪明”转向“活能不能干完”。92.1%这个数字会被后来者刷新,真正留下的是方法论:把探索与执行解耦,让机器人先学会求助,再学会独立。
本文资料来源:大晓机器人技术发布(2026-11-17);上海徐汇区政府《开瓶盖、装面包……八项精细动作1分钟完成!大晓加速通用模型具身能力产业落地》(2026-11-17,新浪财经转载);徐汇区政府《双脑协同机器人承包酒店洗衣全流程》(2026-11-17)