
机器人组团下田 芦笋生产全链条迈入智能协同
三款装备贯通田间到车间,实现从单一环节作业向多环节协同应用的跨越。
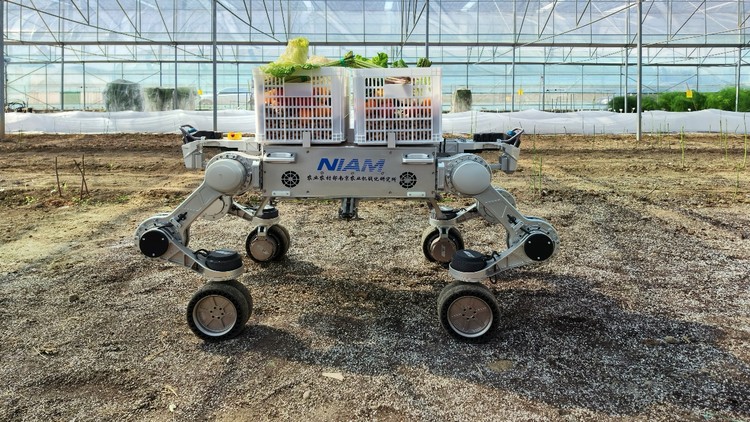
多足转运机器人
芦笋田垄间,机器人往来穿梭,采收、转运、分拣环环相扣。日前,农业农村部南京农业机械化研究所农业机器人创新团队研制的芦笋智能采收机器人、多足转运机器人、芦笋智能分拣机器人集中亮相,在田间实现流水作业,标志着果蔬机器人从单一环节作业向多环节协同应用迈出关键一步。
果蔬生产长期面临用工需求大、劳动强度高、作业标准化程度不足等问题,丘陵山地及设施农业等复杂场景,更对装备的灵活性、适应性和智能化水平提出更高要求。该团队以芦笋为切入点开展关键技术攻关,三款装备分别攻克了链条上的三个瓶颈环节。
在采收端,芦笋智能采收机器人可自主完成嫩茎识别、采摘点精准定位、夹持剪切和自动收集:嫩茎识别准确率超过 95%,采摘点定位误差控制在 5 毫米以内,「慧眼」识笋、「巧手」下刀。在转运端,多足转运机器人具备地形自适应与自主跟随能力,有效载荷达 100 千克,可承担田间农资与农产品的转运任务,适应非结构化田面环境。在分拣端,芦笋智能分拣机器人集视觉检测、自动切根、多维分级于一体,上料、检测、切割、分拣、收集一气呵成,检测精度达毫米级,分选准确率同样超过 95%。
三款装备贯通田间与车间,将芦笋生产的采收、转运、分拣三大环节串联为连续作业流,展现出农业机器人技术与果蔬产业需求深度融合的阶段性成果。业内观点认为,以单品种全链条为切入的「机器人组团」模式,为丘陵山地与设施农业场景的智能装备推广提供了一条可复制的路径,未来有望向更多高价值果蔬品类延伸。(资料来源:中国农业科学院网站)
本文基于公开信息整理,仅供行业研究参考,不构成投资建议。